robonix.robot.aubo.i5h
robot
v0.1.0
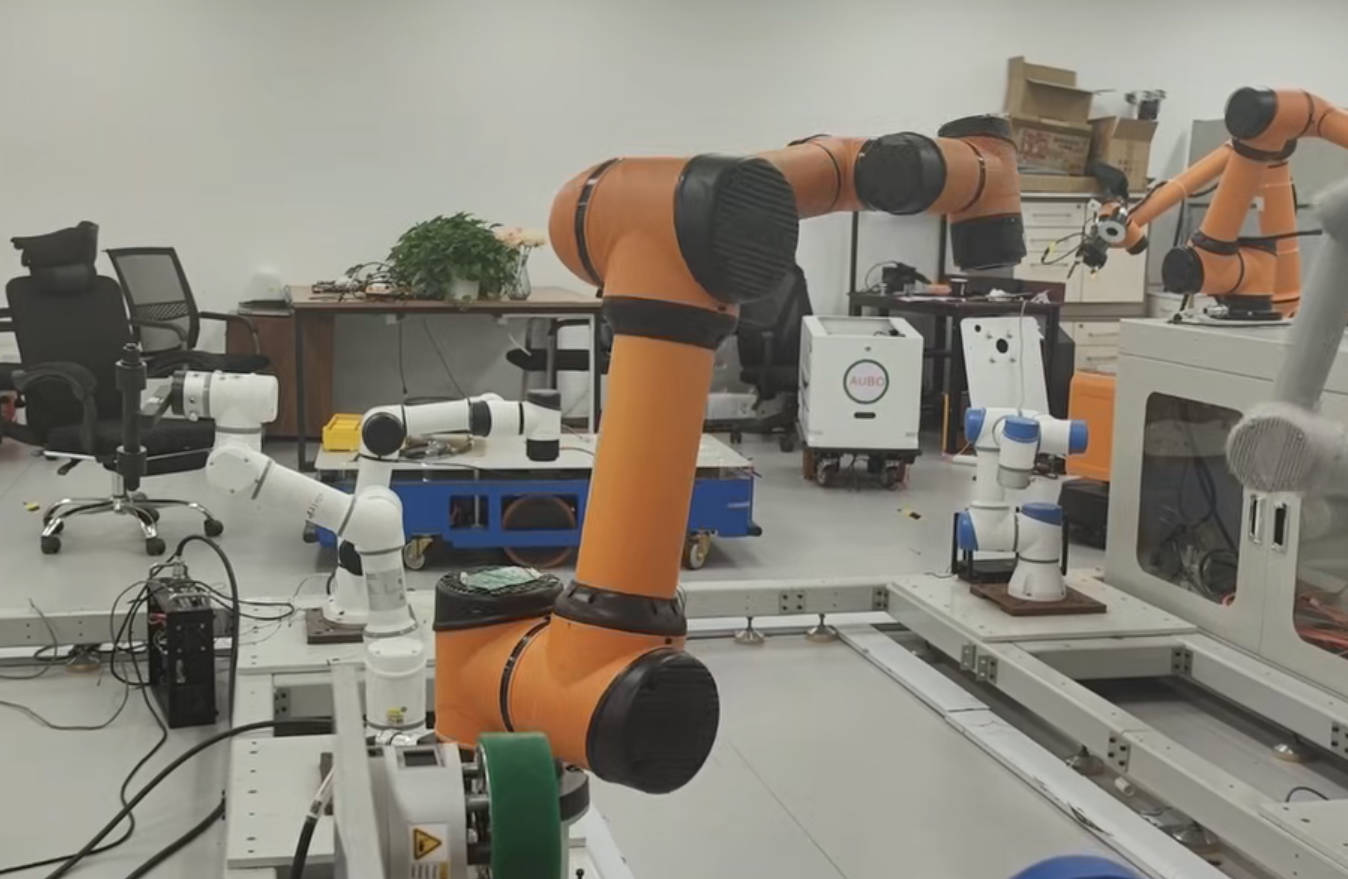
AUBO i5H deployment with an SDK arm primitive and optional wave skill.
AUBO i5H for Robonix
AUBO i5H 的 Robonix 部署仓库,包含机械臂 primitive、wave skill、本体模型和部署清单。
控制链路为 Robonix → AUBO primitive → 官方 pyaubo_sdk → 控制柜。
环境
- Ubuntu 22.04 x86_64、Python 3.10、ROS 2 Humble。
- Robonix 版本基线:
addb97dc9d9511f5994d9bbc86f32a1c85f32868。 - SDK:
pyaubo_sdk==0.26.0rc6,控制器接口版本0.26.0。 - 配置对象:
aubo_i5H / rob1。两份部署清单中的endpoint需指向实际控制柜。 SDK 后端从该字段读取主机地址,实际使用 TCP30004;HTTP URL 格式为兼容配置保留。
已验证的驱动与 wave 源码原样保留;本包将现场 Docker 外层整理为原生启动脚本。 此次整理未执行构建、软件测试或实机测试,不将新的原生启动入口标为已经实机验证。
安装与启动
先按 Robonix 安装说明准备 Rust、uv 等构建依赖。 建议单独检出上述版本,避免与其他项目共用不同版本的 Robonix:
git clone --recursive https://github.com/syswonder/robonix.git
cd robonix
git checkout --detach addb97dc9d9511f5994d9bbc86f32a1c85f32868
git submodule update --init --recursive
make install
rbnx setup "$PWD"
在已安装 ROS 2 Humble 的机器上准备本仓库依赖,然后进入本仓库:
sudo apt-get install python3.10-venv ros-humble-rclpy ros-humble-sensor-msgs \
  ros-humble-geometry-msgs ros-humble-robot-state-publisher ros-humble-rmw-fastrtps-cpp
cd /path/to/robot-aubo-i5h
./build.sh
构建创建 .venv,安装 SDK 和 Python 依赖,并通过 rbnx build 生成接口;不会启动机器人。
使用独立私有文件提供 SDK 认证,JSON 字段为 username、password:
mkdir -p .runtime
install -m 600 /path/to/private/sdk-credentials.json .runtime/sdk-credentials.json
./start.sh
默认仅启用状态反馈。启动在前台运行,可用 Ctrl-C 或另一终端执行 ./stop.sh 关闭部署。
需要命令接口和 wave 时,先关闭原部署,再启动运动配置:
AUBO_ENABLE_MOTION=1 ./start.sh motion
运动配置仅开放接口,不自动上电、启动控制器 Runtime 或发送运动目标。
上电及运行模式由现场操作员在控制柜侧准备。认证文件也可由 AUBO_RPC_CREDENTIALS 指定。
日志位于 rbnx-boot/logs/,驱动状态位于 .runtime/arm-status.json。
停止后再次 ./start.sh 即以只读模式启动,不重放旧目标。
接口与模型
| Robonix contract | 含义 |
|---|---|
robonix/primitive/arm/joint_states |
六关节反馈,rad / rad/s,10 Hz |
robonix/primitive/arm/end_pose |
base_link 下 TCP 位姿,m / xyzw |
robonix/primitive/arm/joint_command |
带新时间戳的六关节命名位置目标 |
robonix/primitive/arm/pos_command |
TCP 目标,控制器 IK 后执行关节插补 |
robonix/skill/wave/wave |
MCP 技能,逐关节摆动,默认 ±0.3° |
共享 Driver 生命周期由 Robonix 管理。默认关节速度 0.03 rad/s、单次变化上限 0.05 rad、 TCP 位移上限 0.01 m,参数见运动清单。当前不提供直线/圆弧轨迹或碰撞规划。 URDF 包含此次集成机械臂的标定与 TCP;更换机械臂或 TCP 时应更新本体模型。
仓库与 PR
组织方式参考官方 Ranger Mini 部署仓库。
将本目录内容放在独立 GitHub 仓库根目录,建议仓库名 robot-aubo-i5h。
primitives/、skills/ 是本仓库内的相对路径依赖,无需修改 Robonix 核心源码。
由提交人填写两份部署清单 catalog.maintainers 中的真实 姓名 <邮箱>,然后向
robonix-package-catalog
提交 PR,在其现有 catalog.yaml 的 robots: 列表追加:
- name: robonix.robot.aubo.i5h
  repo: https://github.com/<实际组织或账号>/robot-aubo-i5h
目录 PR 仅包含上述条目,源码留在机器人仓库。源代码许可与模型来源见 NOTICE.md。