robonix.robot.deep_robotics.lynx_s10
robot
v0.1.0
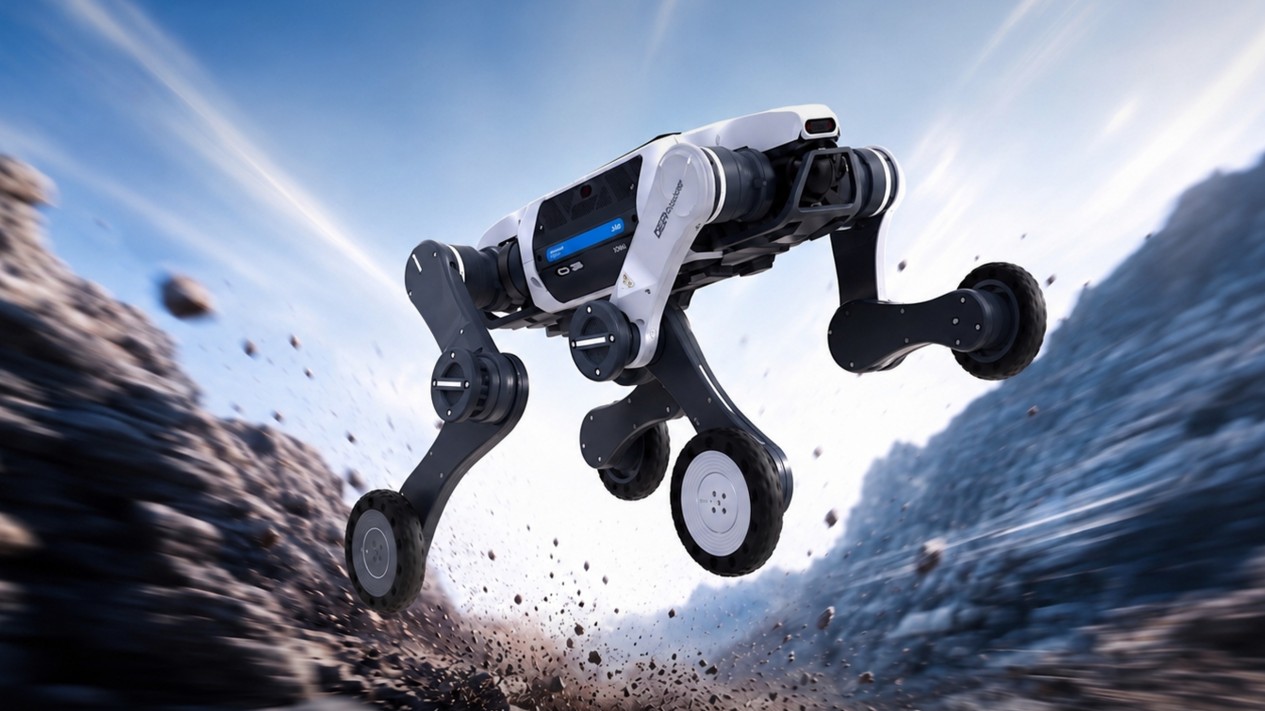
DeepRobotics Lynx S10 wheeled-quadruped deployment — native ROS 2 (drdds) chassis control.
5 issues found while indexing this entry
primitive realsense_camera: Uses host-specific absolute path '/home/dog/.local/share/robonix-console/deployments/default/packages/primitive-intel-d435i-manual-ae-camera-rbnx'; use a cataloged repository URL, ${ROBONIX_SOURCE_PATH}/... for a Robonix built-in, ${ROBONIX_DEPLOY_DIR}/... for the boot deployment, or a repository-relative path such as ./primitives/robot_description.primitive piper_ctl: Uses host-specific absolute path '/home/dog/.local/share/robonix-console/deployments/default/packages/primitive-agilex-piper-arm-rbnx'; use a cataloged repository URL, ${ROBONIX_SOURCE_PATH}/... for a Robonix built-in, ${ROBONIX_DEPLOY_DIR}/... for the boot deployment, or a repository-relative path such as ./primitives/robot_description.primitive piper_description: Uses host-specific absolute path '/home/dog/.local/share/robonix-console/deployments/default/packages/primitive-agilex-piper-description-rbnx'; use a cataloged repository URL, ${ROBONIX_SOURCE_PATH}/... for a Robonix built-in, ${ROBONIX_DEPLOY_DIR}/... for the boot deployment, or a repository-relative path such as ./primitives/robot_description.skill s10_grasp_dev: Uses host-specific absolute path '/home/dog/.local/share/robonix-console/deployments/default/packages/skill-s10-grasp-dev-rbnx'; use a cataloged repository URL, ${ROBONIX_SOURCE_PATH}/... for a Robonix built-in, ${ROBONIX_DEPLOY_DIR}/... for the boot deployment, or a repository-relative path such as ./primitives/robot_description.primitive lynx_quadruped: Resolved path 'primitives/primitive-lynx_quadruped' is a Git submodule in https://github.com/syswonder/robot-deep_robotics-lynx_s10@main, but GitHub did not provide a verifiable repository URL and pinned commit.
README
robot-deep_robotics-lynx_s10@main
DeepRobotics Lynx S10 for Robonix
山猫整机部署仓库:选择原语、服务和现场参数,由 Robonix 负责启动与退出。 定位、建图、导航算法保留在独立 service,设备协议保留在 primitive。
执行现场导航前先读 AGENTS.md,尤其是底盘导航模式的准备方法。
| 入口 | 用途 |
|---|---|
robonix_manifest.yaml、robonix_manifest.nx.yaml |
原有雷达地图导航及设备组合,具体配置按机器选择 |
| outdoor/ | RTK+WIT IMU、道路录制和室外导航,默认检查模式 |
primitives/primitive-lynx_chassis |
受控速度、步态与实际状态接口,不自动改变姿态 |
primitives/primitive-lynx_lidar |
受管雷达驱动和点云接口 |
| primitives/primitive-lynx_camera | 山猫相机原语,代码、测试和说明统一在本仓库维护 |
primitives/primitive-lynx_fastlio |
原有雷达惯性定位接口 |
soma.yaml、urdf/ |
本体描述 |
| tools/camera_view | 四路相机网页与电量显示,独立于导航启动 |
室外部署
进入 outdoor,按其 README 准备锁定版本依赖和现场配置,随后使用:
source scripts/environment.sh
rbnx build -f robonix_manifest.yaml
flock -n run/boot.lock rbnx boot -f robonix_manifest.yaml --no-update-check -v
# 在另一个相同环境的终端:
rbnx caps -v
rbnx shutdown -f robonix_manifest.yaml
真实运动需停止检查模式,再显式选择 robonix_manifest.field.yaml。
不再提供 ./outdoor Python CLI 或复制部署源码的安装方式。
地图、采集数据、日志和私密配置不纳入源码,不随重构删除。
原有整机配置
根目录 build.sh、start.sh、stop.sh 对应根目录的整机清单。
这些清单包含机器相关路径和外部设备包,使用前必须核对实际安装;当前源码中没有
primitives/primitive-lynx_quadruped,不能据清单存在就认定这套部署可以直接启动。
室外部署使用上述新的底盘原语,不依赖这个缺失包。
室内外先停止再切换,不同时占用底盘和雷达。室内采用 FAST-LIO 输出,室外采用 RTK+IMU,
均不使用本体 /ODOM。本轮重构没有验收真实运动、动态定位精度或实际楼梯。